Autoridade sobre o atuador.
O caminho de controle roda em EL0 isolado, com capabilities, priority ceiling e safe-stop. É quem detém a autoridade sobre motor, servo e barramento.
 jidō
O sistema de base e a computação embarcada que o carrega — criados como uma única plataforma, adotáveis de forma independente.
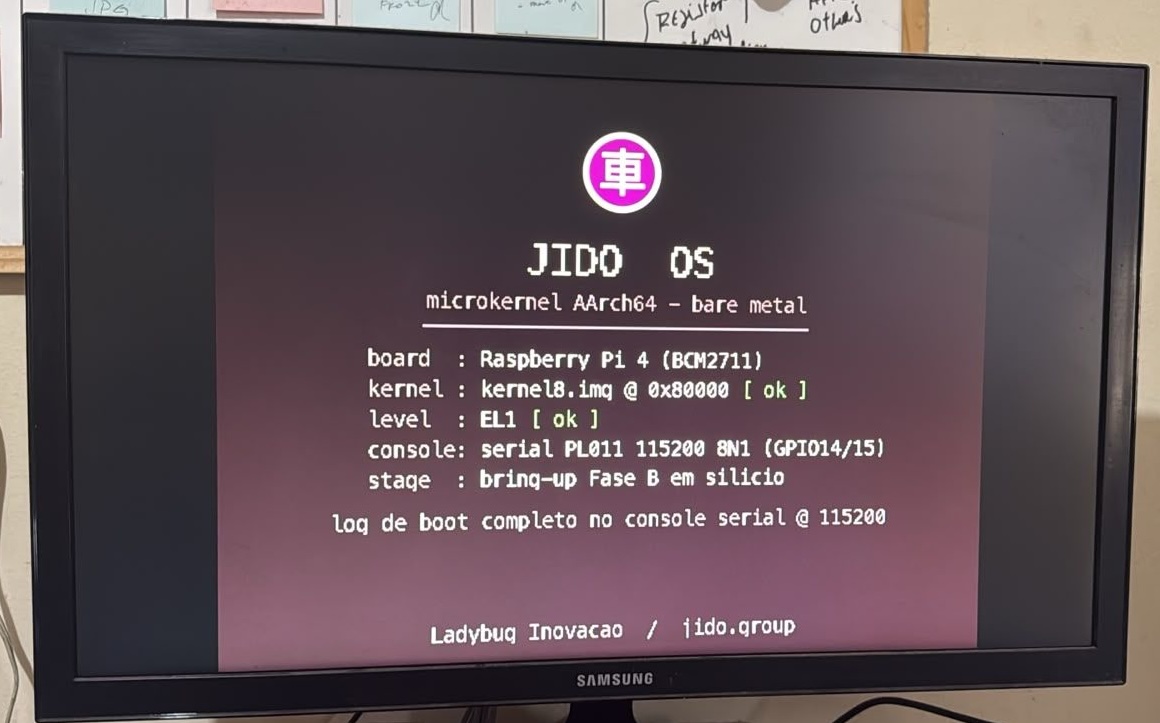
Um microkernel AArch64 orientado à segurança, criado para executar controle determinístico e cargas cognitivas no mesmo SoC sem compartilhar autoridade irrestrita.
O módulo de computação embarcada que já vem com o jidō.os e a fronteira crítico–cognitivo montada. Para quem quer a arquitetura sem portar o sistema de base para o próprio hardware.

O caminho de controle roda em EL0 isolado, com capabilities, priority ceiling e safe-stop. É quem detém a autoridade sobre motor, servo e barramento.
IA, navegação e Linux rodam como convidados isolados. Enxergam o mundo, propõem — e não alcançam o atuador senão pela fronteira mediada.
CAN, UART e I2C com drivers em EL0. O periférico entra pelo barramento que o caminho crítico consegue analisar — não por uma API opaca.
Status: em desenvolvimento. O jidō.os já roda de ponta a ponta em silício na Raspberry Pi 4; o jidō.brain é o encapsulamento dessa arquitetura em um módulo — mecânica e integração em curso. Falamos do que está pronto e do que ainda não está.