Arquitetura investigável.
Uma base real para estudar isolamento, comportamento temporal, safety cases e sistemas autônomos.
 jidō
Tecnologia profunda só importa quando transforma uma operação. A Jidō conecta inteligência aos desafios concretos de cada ambiente.
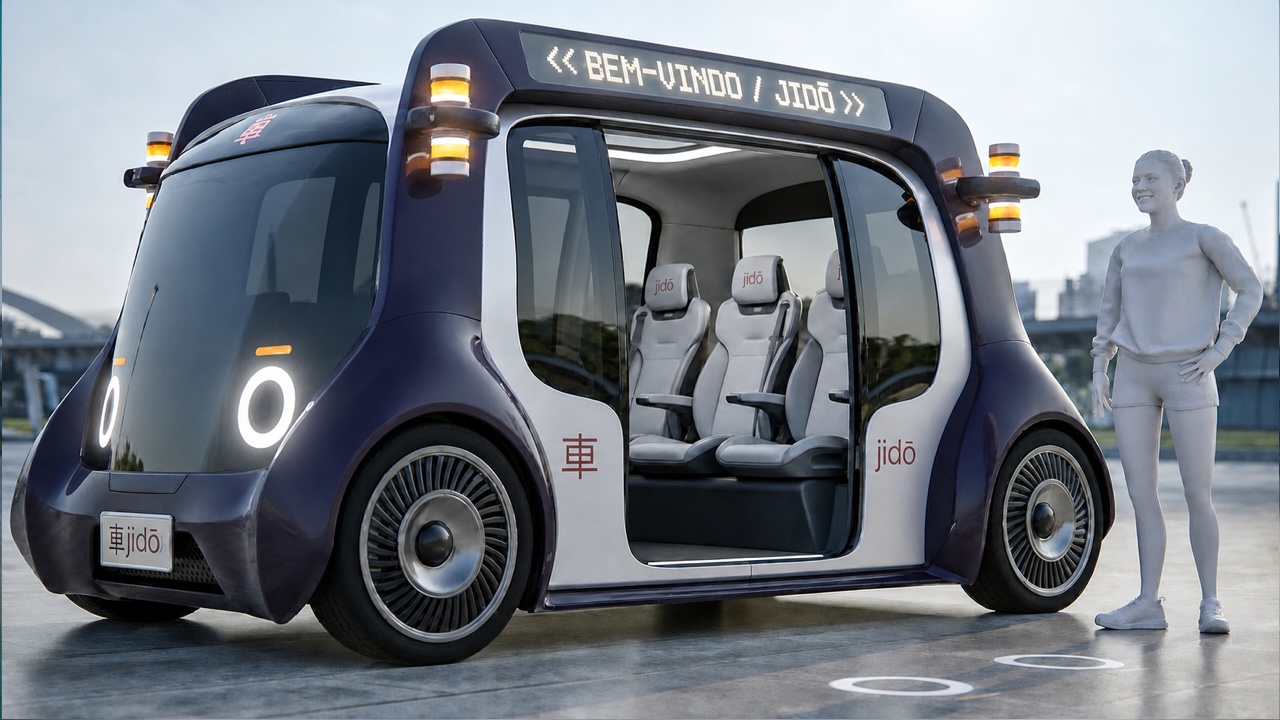
O Jidō OS nasceu durante a construção do Jidō Taxi. O desafio de reunir percepção, inteligência e direção autônoma sem entregar autoridade irrestrita sobre o veículo revelou a necessidade de uma nova fundação computacional.
Hoje, essa arquitetura pode servir não apenas ao nosso táxi autônomo, mas a uma nova geração de veículos e máquinas inteligentes.
Conhecer o Jidō Taxi ↗Rondas autônomas em plantas, óleo e gás e ambientes de risco. A máquina coleta dados, lê instrumentos e identifica anomalias sem colocar pessoas em perigo.
Desenhar um piloto ↗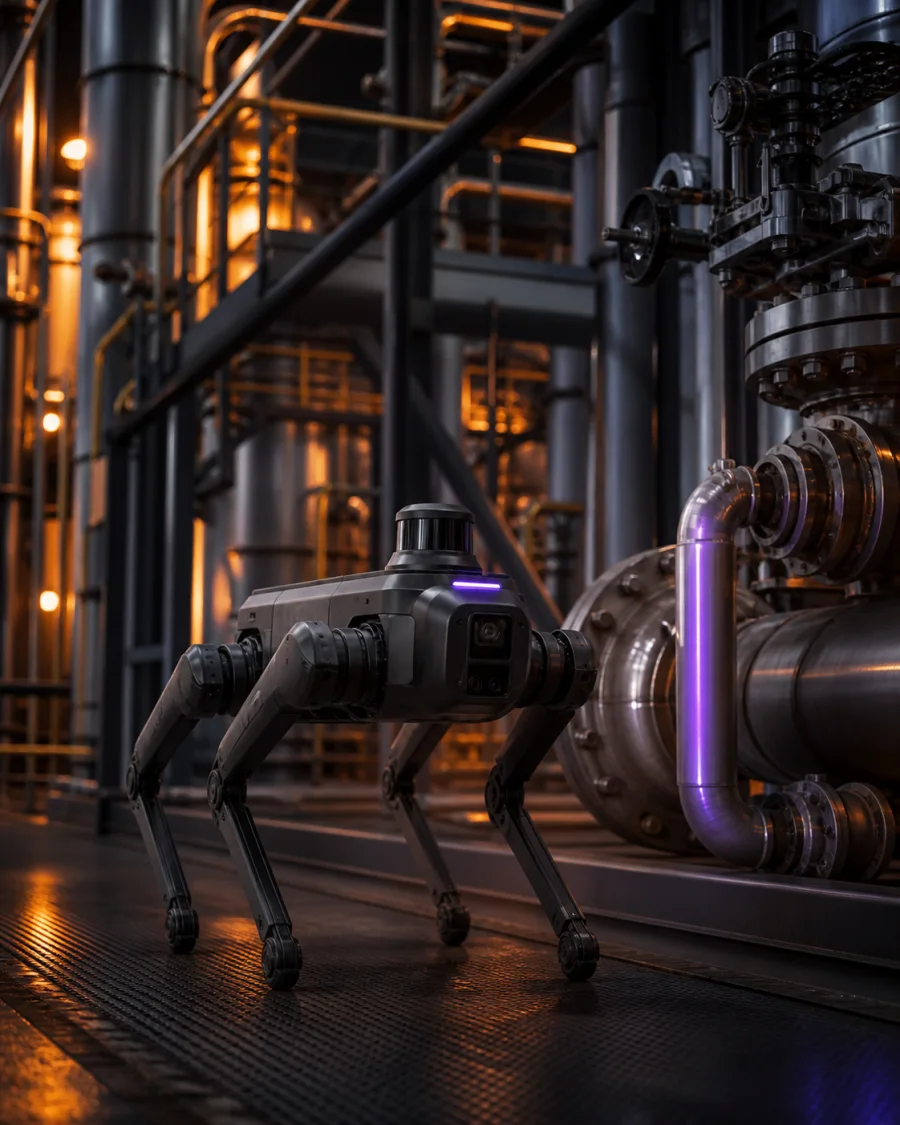
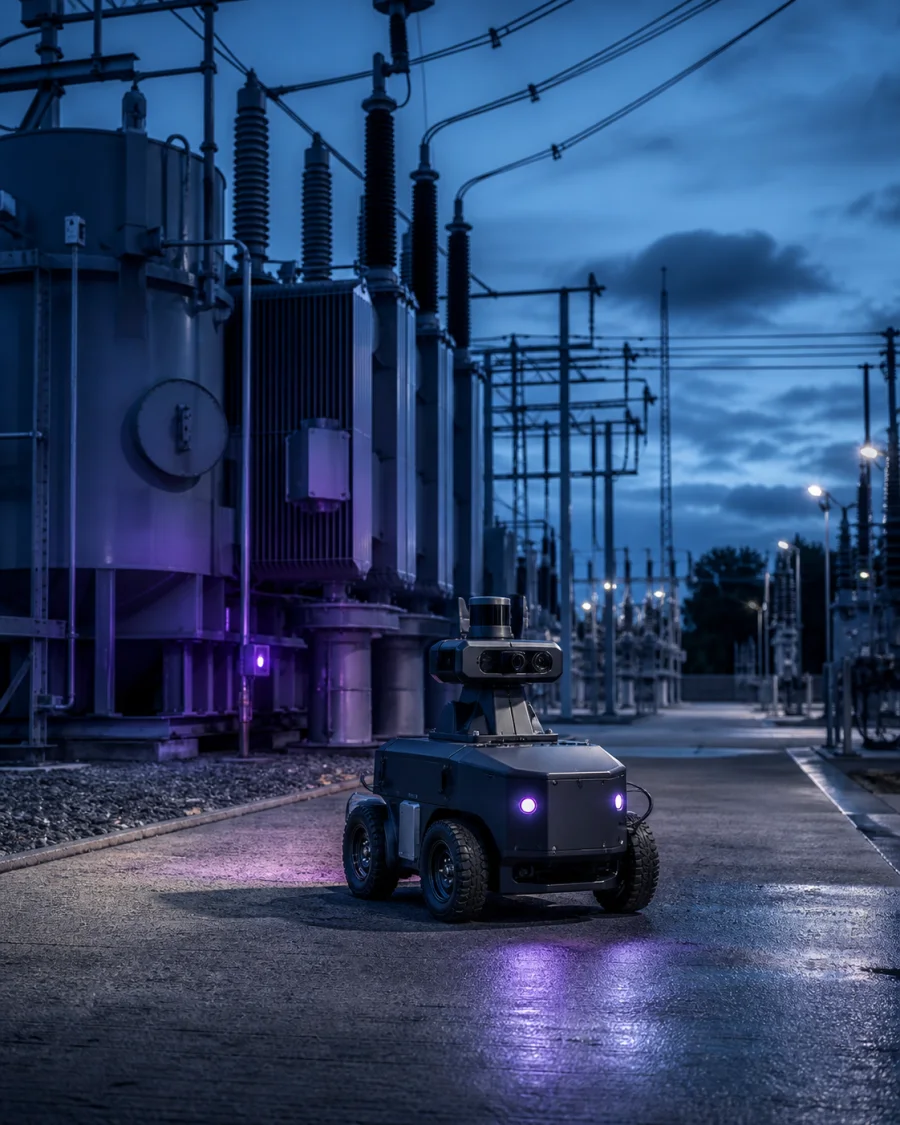
Subestações, portos, ferrovias e ativos dispersos exigem cobertura consistente. Percepção embarcada, rotas autônomas e operação remota ampliam a visão da equipe.
Mapear oportunidade ↗Transporte interno de materiais e fluxos repetitivos com navegação autônoma, integração de frota e controle preparado para operar próximo de pessoas.
Avaliar operação ↗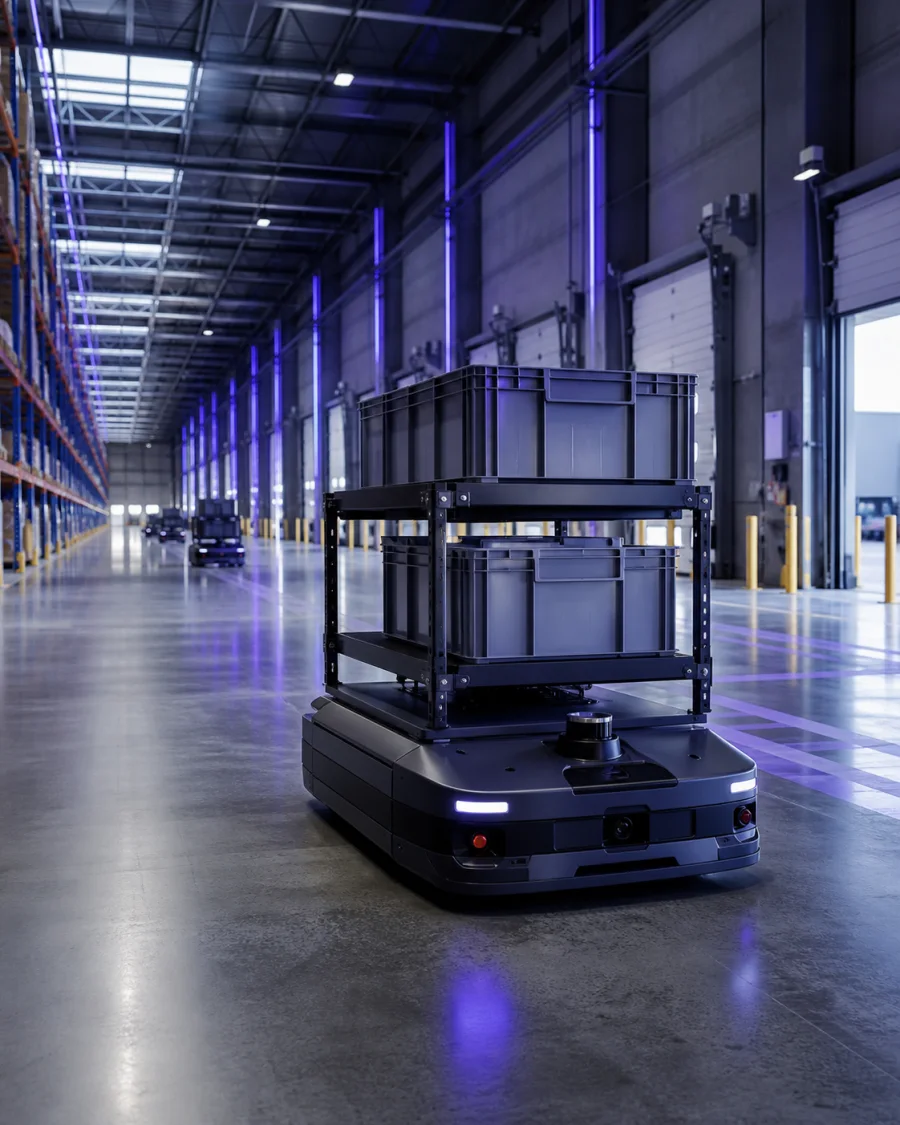
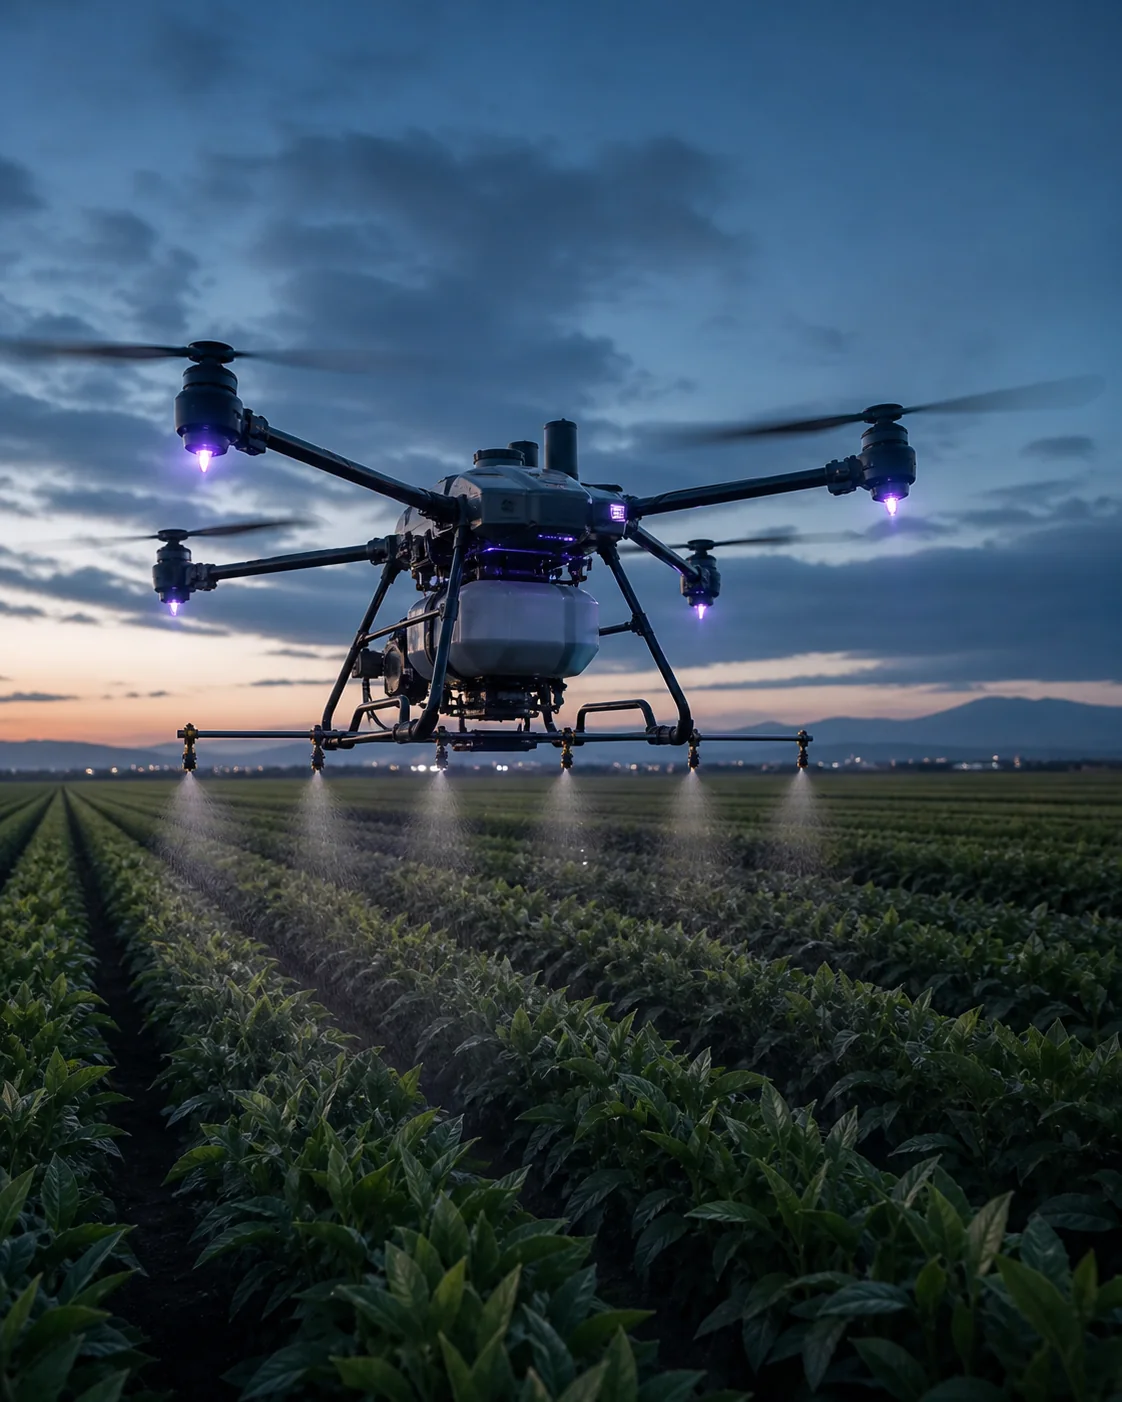
Pulverização, mapeamento de talhão e aplicação em taxa variável exigem duas coisas ao mesmo tempo: uma malha de voo que não pode atrasar um milissegundo e uma pilha de percepção pesada, que decide onde e quanto aplicar. Hoje isso costuma exigir dois computadores a bordo — peso, fiação e custo por aeronave.
A separação do jidō.os permite que as duas convivam no mesmo SoC sem que a percepção possa atrasar, travar ou comandar o voo. Se o domínio cognitivo parar, o caminho crítico segue: mantém a atitude, corta a aplicação e executa a parada segura — sem levar a aeronave junto.
Conversar sobre um piloto ↗Laboratórios, universidades e times de P&D podem usar a plataforma como base para pesquisa em controle, IA física, sistemas embarcados e robótica móvel.
Uma base real para estudar isolamento, comportamento temporal, safety cases e sistemas autônomos.
Microkernel, virtualização e robótica integrados em uma trilha prática de aprendizado.
Menos tempo reconstruindo a fundação; mais tempo validando o que diferencia o projeto.